Küldj egy emailt nekünk
Termékek

Termékek

View as  
 
Ipari négylábú robot ellenőrzéshez és kutatáshoz

Ipari négylábú robot ellenőrzéshez és kutatáshoz

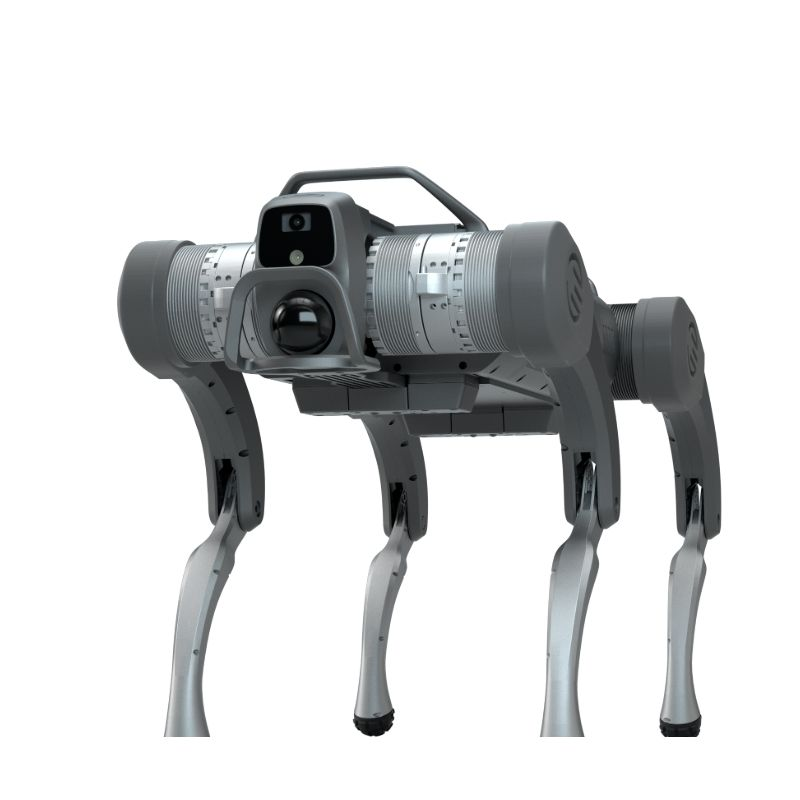
A WD-L1 EDU négylábú robot egy nagy teljesítményű négylábú mobil platform kutatási és ipari ellenőrzésekhez. A LiDAR-ral, mélységkamerával, 5G és RTK helymeghatározással integrálva támogatja a terepjáró mobilitást, az autonóm navigációt, a másodlagos fejlesztést és a hasznos teherbővítést, ideális létesítmény járőrözéshez, biztonsági megfigyeléshez és rövid távolságú pilóta nélküli szállításhoz.
Robbanásbiztos ellenőrző négylábú robotkutya

Robbanásbiztos ellenőrző négylábú robotkutya

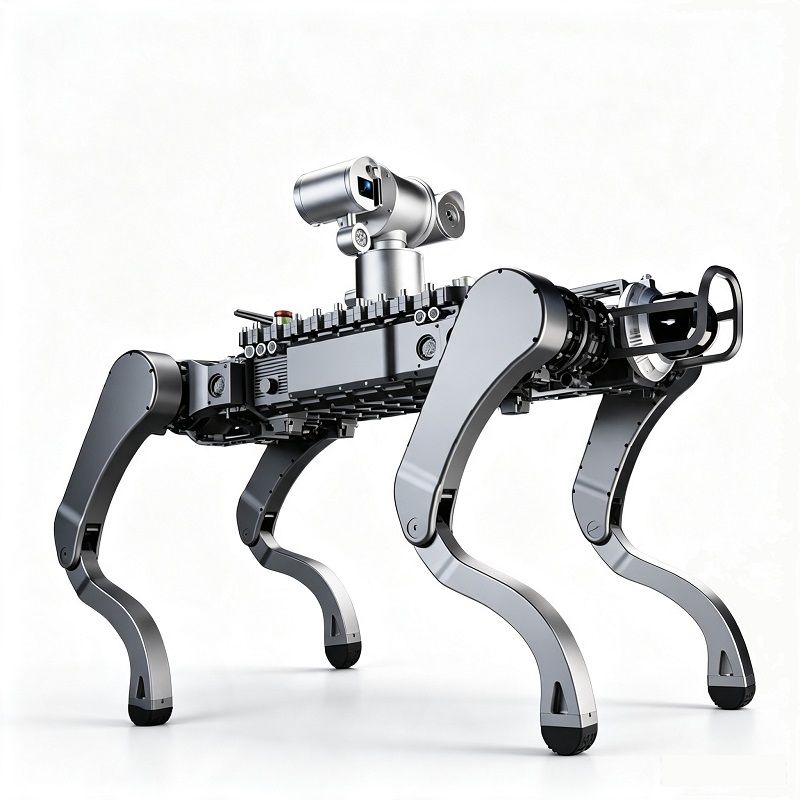
WD-EX1 robbanásbiztos ellenőrző négylábú robotkutya, 12DOF 500Nm robbanásbiztos kötések, Ex IIB T4 Gb robbanásbiztos minőség, IP66 védelem. LiDAR-ral, kettős mélységű kamerákkal, gázérzékelővel és robbanásbiztos PTZ-vel felszerelve támogatja az autonóm navigációt és a másodlagos fejlesztést a petrolkémiai és gyúlékony veszélyes környezet vizsgálatához.
Terep kerekes lábú négylábú robotkutya

Terep kerekes lábú négylábú robotkutya

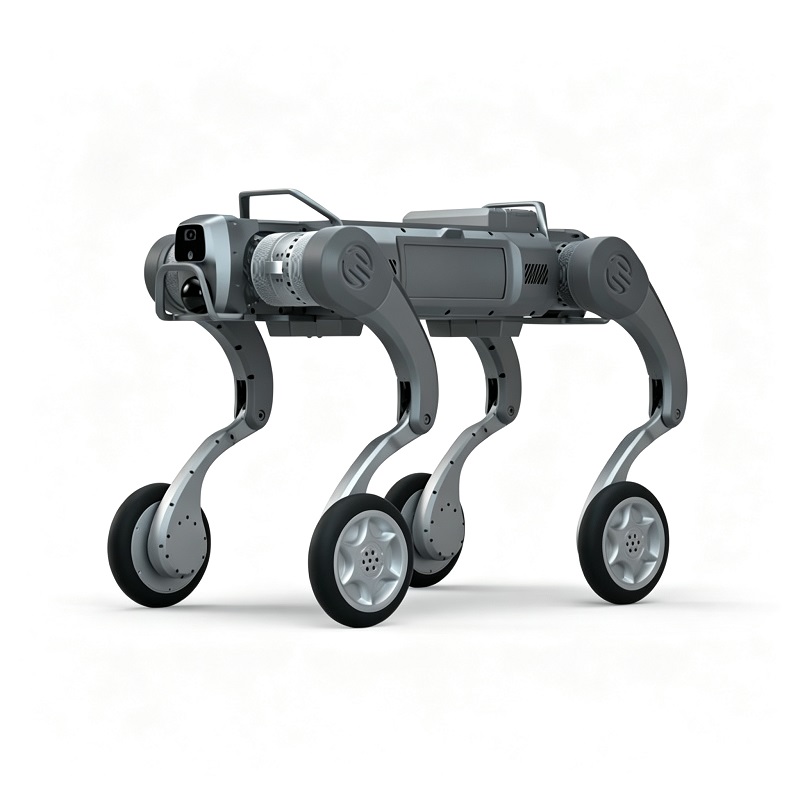
WD-S1W terepjáró keréklábú négylábú robot, 16DOF 600Nm ultra-nagy nyomatékú csukló, 128kg tömeg, max 170kg állóterhelés, 6m/s végsebesség, IP66 védettség. Keréklábú, kettős üzemmódú szerkezet, kettős LiDAR-ral felszerelve, nyitott SDK másodlagos fejlesztéshez, ideális ipari ellenőrzéshez és tűzoltáshoz.
Autonóm ellenőrző robot kutya négylábú robot

Autonóm ellenőrző robot kutya négylábú robot

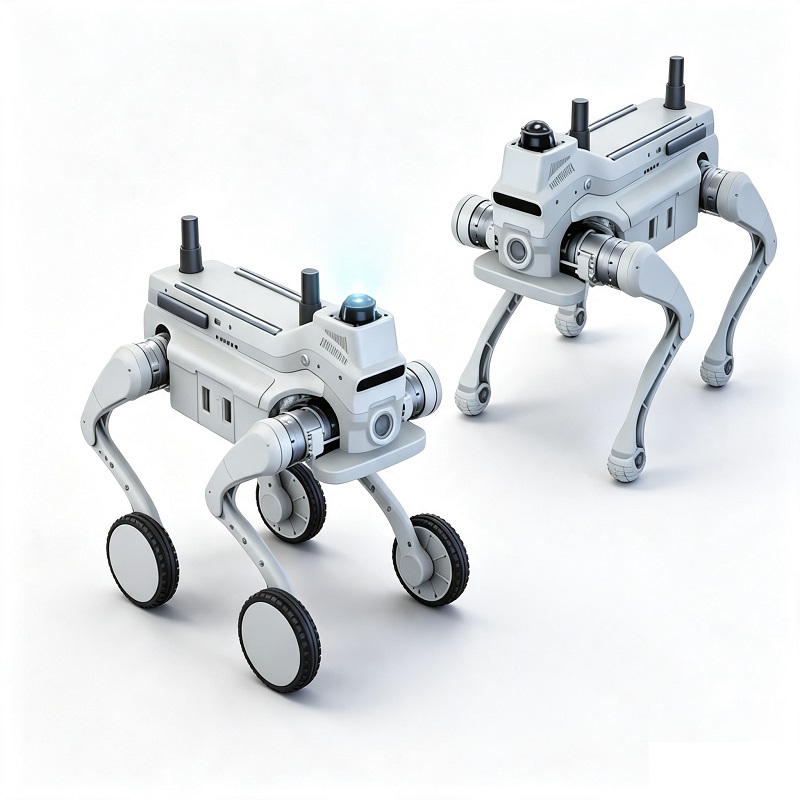
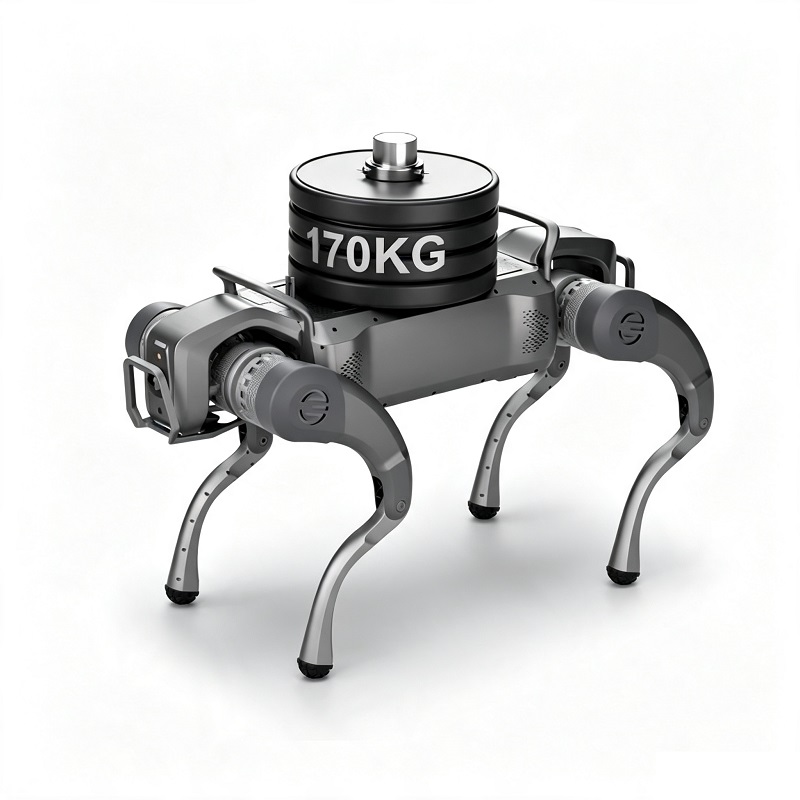
WD-S1 autonóm ellenőrző robotkutya, 12DOF 600Nm ultra-nagy nyomatékú csukló, 118kg test, 170kg folyamatos terhelés, IP66 teljes gép és IP67 ízületvédelem. Kettős LiDAR-ral felszerelve, támogatja az autonóm navigációt, teljesen nyitott SDK-t a másodlagos fejlesztéshez, ideális ipari ellenőrzéshez és tűzoltáshoz.
Hibrid kerék-lábú robotalváz négylábú robotkutya

Hibrid kerék-lábú robotalváz négylábú robotkutya

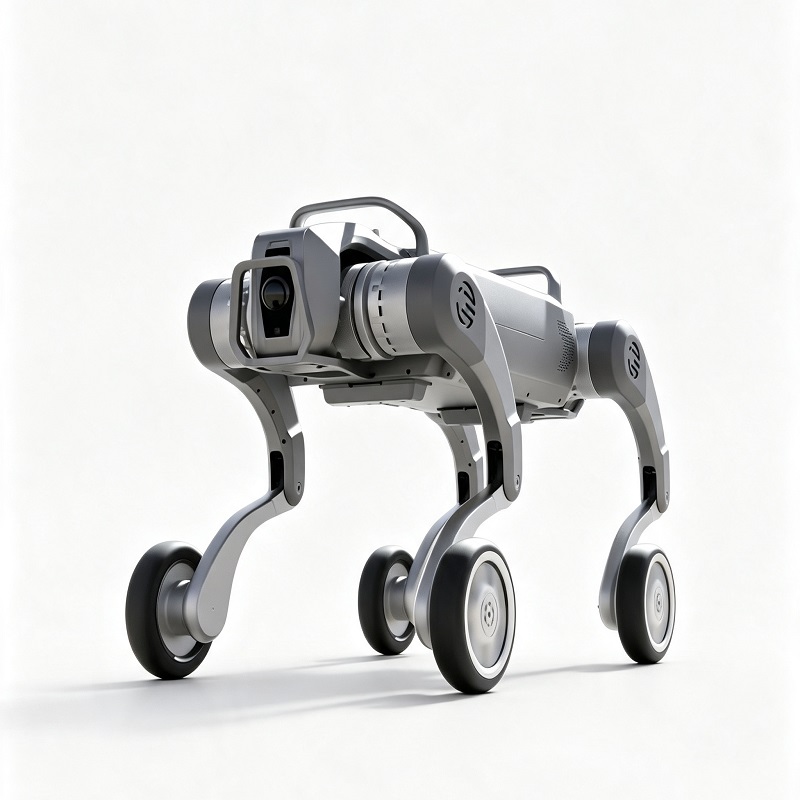
WD-E1W hibrid kerék-láb robot alváz, 16DOF 200Nm nagy forgatónyomaték, max 100kg terhelés, 6m/s max sebesség, IP66 vízálló, kettős LiDAR, nyitott SDK ipari ellenőrzéshez és tűzoltáshoz.
Nyílt forráskódú négylábú robotkutya

Nyílt forráskódú négylábú robotkutya

WD-E1 nyílt forráskódú négylábú robotkutya, 12DOF 200Nm nagy nyomatékú csuklók, 52kg nagy teherbírású karosszéria, max állóterhelés 100kg, járásterhelés 30kg, IP66 teljes védelem. Kereszt 30°-os lejtőkön és 80 cm-es platformokon, kettős LiDAR-ral felszerelt, teljesen nyitott SDK másodlagos fejlesztéshez, alkalmas ipari ellenőrzésre, felderítésre és robotikai kutatásra.
Email
info@tjwdhk.cn
Cím
3025-ös szoba, 1. épület, F zóna, Guangxuan út, repülőtér nemzetközi központjának bázisa, Dongli körzet, Tiencsin város, Kína
X
Cookie-kat használunk, hogy jobb böngészési élményt kínáljunk, elemezzük a webhely forgalmát és személyre szabjuk a tartalmat. Az oldal használatával Ön elfogadja a cookie-k használatát. Adatvédelmi szabályzat
ElutasítElfogadás