— Automatizált víz alatti hajótest-karbantartási megoldás kikötőkhöz és tengeri műveletekhez
1. Alkalmazási háttér
A hajótest tisztítása kritikus karbantartási feladat a tengeri műveletekben, amely közvetlenül befolyásolja az üzemanyag-hatékonyságot és
működési költség.
A hosszú távú navigáció során a hajótest felületein felhalmozódnak a tengeri élőlények, mint például a barnák és az algák, valamint
üledék és olajmaradványok. Ezek a lerakódások növelik a hidrodinamikai ellenállást, ami magasabb üzemanyag-fogyasztást és
csökkent a hajó hatékonysága.
A hagyományos tisztítási módszerek közé tartozik a száraz dokkolás, a búvár alapú tisztítás és az alapvető felülettisztító eszközök. Mindegyik
megközelítésnek vannak korlátai a költségek, a biztonság vagy a működési hatékonyság tekintetében.
Ennek eredményeként egyre nagyobb az elmozdulás a robotizált és automatizált víz alatti tisztítórendszerek felé.
2. A rendszer áttekintése
Ez a megoldás egyvíz alatti hajótesttisztító robotrendszer, amelyet hajófelületek automatizált karbantartására terveztek.
A rendszer integrálja:
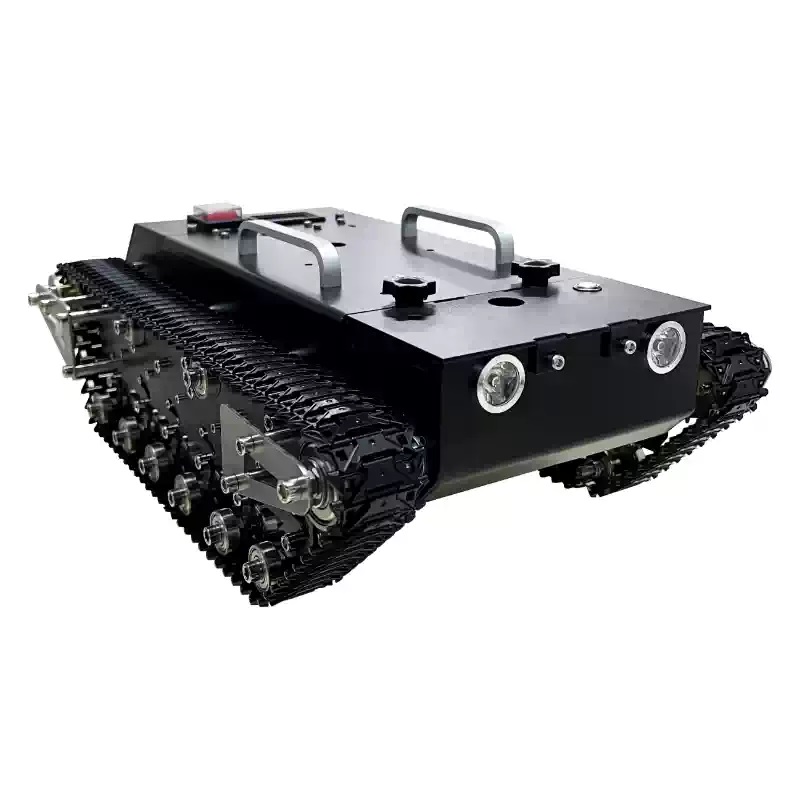
Víz alatti robottisztító platform
Nagynyomású sugár és mechanikus keferendszer
Navigációs és helymeghatározó rendszer
Távirányító és felügyeleti platform
Strukturált és megismételhető hajótest tisztítási műveleteket tesz lehetővé.
3. Hajótesttisztító robotrendszer
Víz alatti mobilitás és kötődés
Stabil működés ívelt hajótest felületek mentén
Mágneses vagy szívó alapú rögzítés (a hajótest anyagától függően)
Ellenállás a víz alatti áramlatokkal szemben
Szakasz alapú tisztítási lefedettség
Tisztító rendszer
Nagynyomású vízsugár
Mechanikus kefe kemény szennyeződéshez
Forgó tisztítófejek
Adaptív tisztítási intenzitás-szabályozás
Navigációs rendszer
Inerciális navigációs rendszer (INS)
Szonárral segített helymeghatározás
Hajótest által irányított útvonalkövetés
Szegmens alapú útvonaltervezés
Távoli operációs rendszer
Valós idejű víz alatti videó visszajelzés
Távoli küldetésvezérlés
Élő felügyeleti műszerfal
Hibafelismerés és riasztások
4. Működési munkafolyamat
A rendszer akkor lép működésbe, ha a hajó kikötőben vagy ellenőrzött vizeken áll.
A robot belép a víz alatti környezetbe, és a hajótest felületéhez csatlakozik vagy igazodik hozzá.
A tisztítás szegmentált területeken történik előre meghatározott útvonalakat követve, folyamatos adat- és videóátvitellel
a vezérlőközpontot.
Az egyes szakaszok befejezése után a robot a következő területre lép, amíg el nem éri a teljes lefedettséget.
5. Alkalmazási forgatókönyvek
Kereskedelmi teherszállító hajók
Konténerhajók és ömlesztettáru-szállító hajók
Offshore mérnöki hajók
Tankerek és LNG-szállítók
Kikötő karbantartási műveletek
6. Rendszerérték
Megnövelt tisztítási hatékonyság
Csökkentett búvárokkal kapcsolatos kockázatok
Alacsonyabb karbantartási és dokkolási költségek
Lehetőség a nem száraz dokk karbantartási műveletekre
7. Skálázhatóság
Több robot koordináció
Hajótest állapotvizsgáló modulok
Integráció kikötőmenedzsment rendszerekkel
Drónnal segített felületfigyelés
8. Következtetés
A hajótest-tisztító rendszer a hagyományos búvár-alapú és szárazdokk-tisztítási módszereket távolról történő tisztítássá alakítja át
működtetett robotizált folyamat, amely biztonságosabb, hatékonyabb és skálázható megoldást kínál a tengeri karbantartási műveletekhez.
Cookie-kat használunk, hogy jobb böngészési élményt kínáljunk, elemezzük a webhely forgalmát és személyre szabjuk a tartalmat. Az oldal használatával Ön elfogadja a cookie-k használatát. Adatvédelmi szabályzat